Robotický vysavač
Robotický vysavač se kreslí jako malý robot, který bydlí ve svém doku a při úklidu jezdí po místnosti, kterou hlásí.
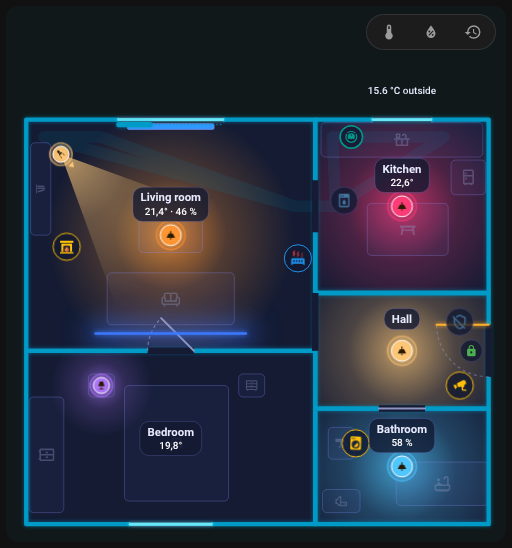
Položka dok
Přidej Robotický vysavač (typ nábytku robot_vacuum) a umísti ho tam, kde stojí dok. Jeho formulář obsahuje:
| Pole | Klíč | Význam |
|---|---|---|
| Entita | entity |
Entita vacuum |
| Senzor místnosti | room_sensor |
Senzor, jehož stav je název místnosti, ve které vysavač je (u Roborocku sensor.*_current_room) |
| Párování místností | room_map |
{ "<název místnosti ve vysavači>": "<id místnosti v půdorysu>" } |
| Baterie | battery |
Senzor baterie; prázdné = senzor battery zařízení vysavače |
| Sekce Když běží (uklízí) | color_on, fx, progress, progress_total |
Vzhled při úklidu |
| Pořadí při překrytí | layer |
Viz níže |
Dok přijímá i pravidla (color v pravidlu nahradí barvu motivu, i v doku) a akci klepnutí; výchozí klepnutí otevře detail.
Senzor místnosti a room_map
Karta potřebuje vědět, kterou místnost půdorysu vysavač hlásí. Tabulka Párování místností ve formuláři doku vypisuje názvy z options senzoru místnosti, klíče, které už jsou v room_map, aktuální stav a názvy, které přidáš ručně. U každého názvu vyber:
- automaticky: stejný název nebo id jako místnost v půdorysu, bez ohledu na velikost písmen a diakritiku,
- konkrétní místnost,
- nepárovat (
__none): robot do té místnosti nezajíždí.
Kontrola (viz Historie a kontrola) ohlásí názvy z options senzoru, které nejsou spárované.
furniture:
  - id: dock
    type: robot_vacuum
    entity: vacuum.robot
    room_sensor: sensor.robot_current_room
    room_map:
      Obývací pokoj: living_room
      Kuchyň: kitchen
      Chodba: __none
    x: 0.4
    z: 3.1
Starší půdorys s klíčem vacuum na nejvyšší úrovni (entity, room_sensor) stále funguje; editor ho při příštím uložení převede na dok.
Jak jezdí
| Stav | Co uvidíš |
|---|---|
cleaning |
Robot jezdí v pruzích po místnosti ze senzoru místnosti a za sebou nechává stopu |
returning |
Jede do doku; stopa se smaže |
docked, charging |
Sedí v doku. Kruh kolem něj ukazuje baterii (při 100 % plný), jen dýchá, když baterie není známá. Robot má barvu motivu podle stavu vysavače |
idle, paused, error |
Stojí ve své místnosti na volném místě a bliká (rámeček odznaku má barvu stavu, chyby jsou červené) |
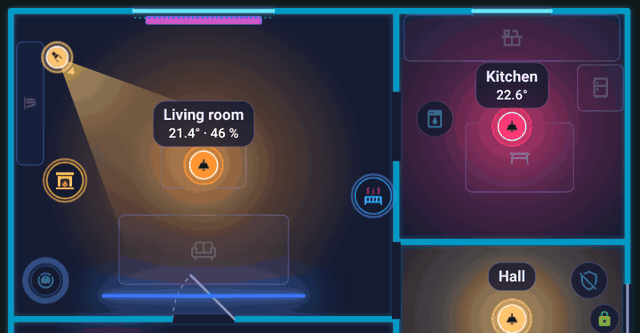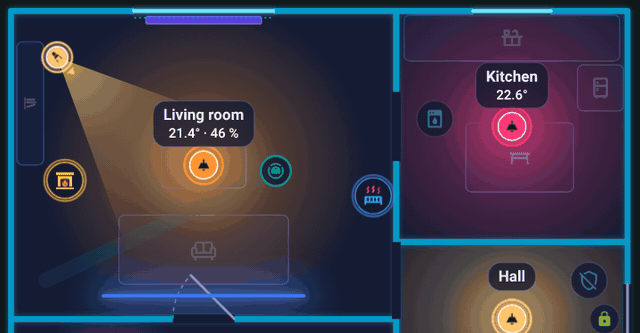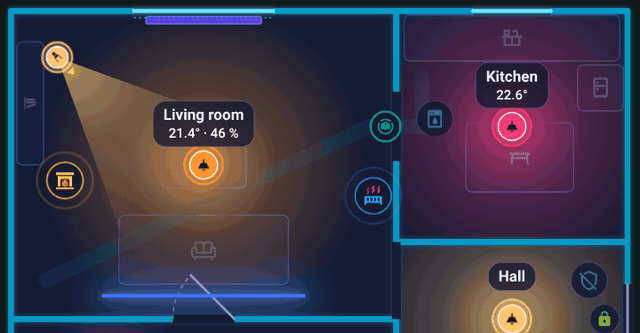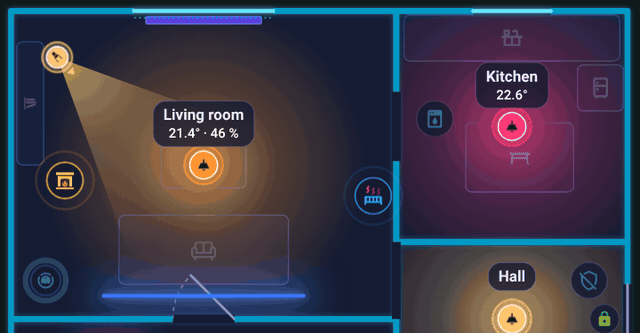
Robot vyjede z doku, projede průchodem do kuchyně a vrátí se do doku.
- Mezi místnostmi i zpět do doku jezdí dveřmi a průchody (hledání cesty přes otvory jiné než okna; druhá strana otvoru je místnost 35 cm za zdí). Když cesta neexistuje, jede přímo.
- Při načtení stránky se robot, který není v doku, objeví rovnou ve své místnosti a nevyjíždí z doku.
- Robot při jízdě zachovává orientaci, kterou má v doku.
- Parkování na volném místě: zastavený robot stojí tam, kde nic nezakrývá: nejdál od odznaku, světel a jmenovek. Místo se vypočítá po vykreslení karty.
- Obchůzka celého patra: když uklízí a místnost není známá (chybí senzor nebo párování), projede všechny místnosti patra: vždy nejbližší další, dveřmi, pruh po pruhu, nedostupné místnosti přeskočí a nakonec se vrátí do doku.
Při úklidu
Sekce Když běží (uklízí) nastavuje, co dok ukazuje během úklidu: color_on, animaci kruhu fx (například comet) a pro odpočet progress / progress_total (viz Pravidla).
Vrstva a překrývání
Při jízdě se robot kreslí nad nábytkem a zdmi a pod světly, spotřebiči a jmenovkami. Když stojí, layer: 0 zachová stejné pořadí; layer nad 0 ho při stání umístí nad světla a spotřebiče.
Skrytí z panelu místnosti
Robot se objeví v panelu místnosti místnosti, ve které má dok. Zaškrtni nezobrazovat v panelu místnosti (sheet_hide: true), chceš-li ho vynechat.
Vysavač jako běžné zařízení
Můžeš také umístit zařízení generic s entitou vacuum.*: běží při úklidu nebo návratu (kruh comet) a v doku ukazuje kruh baterie a text s nabitím („nabíjí se 64 %“ nebo „100 %“). Baterie se bere z registru zařízení (senzor s device_class: battery a binární senzor battery_charging na stejném zařízení) nebo z atributu battery_level.
Zpět na Položky.