Odkurzacz
Odkurzacz jest rysowany jako mały robot, który mieszka w swojej stacji dokującej i podczas sprzątania jeździ po pomieszczeniu, w którym się według raportu znajduje.
Element stacji dokującej
Dodaj Odkurzacz (typ mebla robot_vacuum) i umieść go tam, gdzie stoi stacja. Jego formularz ma pola:
| Pole | Klucz | Znaczenie |
|---|---|---|
| Encja | entity |
Encja vacuum |
| Czujnik pomieszczenia | room_sensor |
Czujnik, którego stanem jest nazwa pomieszczenia, w którym jest odkurzacz (dla Roborocka sensor.*_current_room) |
| Parowanie pomieszczeń | room_map |
{ "<nazwa pomieszczenia w odkurzaczu>": "<id pomieszczenia w planie>" } |
| Bateria | battery |
Czujnik baterii; puste = czujnik battery urządzenia odkurzacza |
| Sekcja pracy | color_on, fx, progress, progress_total |
Wygląd podczas sprzątania |
| Warstwa | layer |
Zobacz niżej |
Stacja przyjmuje także reguły (color reguły zastępuje kolor motywu, również w stacji) oraz akcję dotknięcia; domyślne dotknięcie otwiera szczegóły.
Czujnik pomieszczenia i room_map
Karta musi wiedzieć, w którym pomieszczeniu planu odkurzacz się według raportu znajduje. Tabela Parowanie pomieszczeń w formularzu stacji wypisuje nazwy z options czujnika pomieszczenia, klucze już obecne w room_map, bieżący stan oraz nazwy dodane ręcznie. Dla każdej nazwy wybierz:
- automatycznie: ta sama nazwa lub id co pomieszczenie planu, bez rozróżniania wielkości liter i znaków diakrytycznych,
- konkretne pomieszczenie,
- nie paruj (
__none): robot nie wjeżdża do tego pomieszczenia.
Kontrola (zobacz Historia i kontrola) zgłasza nazwy z opcji czujnika, które nie są sparowane.
furniture:
  - id: dock
    type: robot_vacuum
    entity: vacuum.robot
    room_sensor: sensor.robot_current_room
    room_map:
      Living room: living_room
      Kitchen: kitchen
      Hallway: __none
    x: 0.4
    z: 3.1
Starszy plan z kluczem vacuum na najwyższym poziomie (entity, room_sensor) nadal działa; edytor przekształci go w stację przy następnym zapisie.
Jak jeździ
| Stan | Co widzisz |
|---|---|
cleaning |
Robot jeździ pasami po pomieszczeniu z czujnika pomieszczenia i zostawia ślad |
returning |
Jedzie do stacji; ślad jest czyszczony |
docked, charging |
Stoi w stacji. Pierścień wokół niego pokazuje baterię (pełny przy 100 %), „oddycha” tylko wtedy, gdy poziom baterii jest nieznany. Robot ma kolor motywu odpowiadający stanowi odkurzacza |
idle, paused, error |
Stoi w swoim pomieszczeniu na wolnym miejscu i miga (obwódka znacznika ma kolor stanu, błędy są czerwone) |
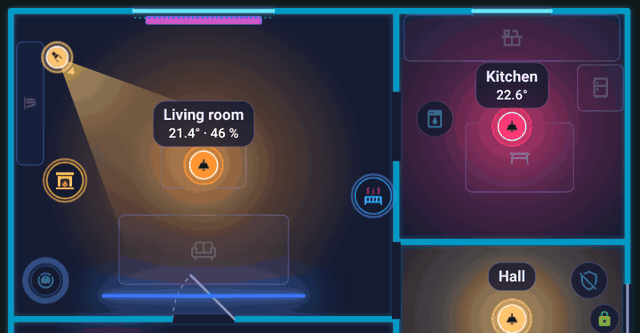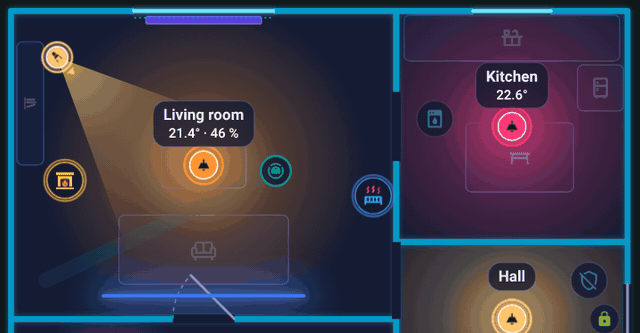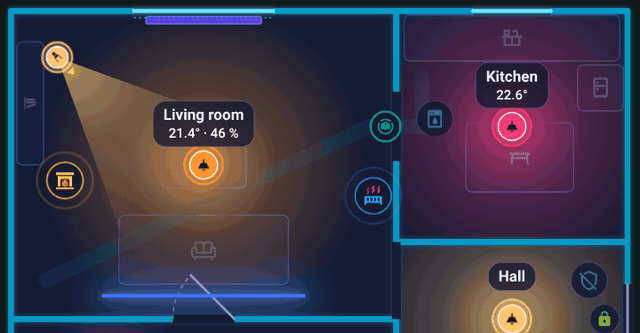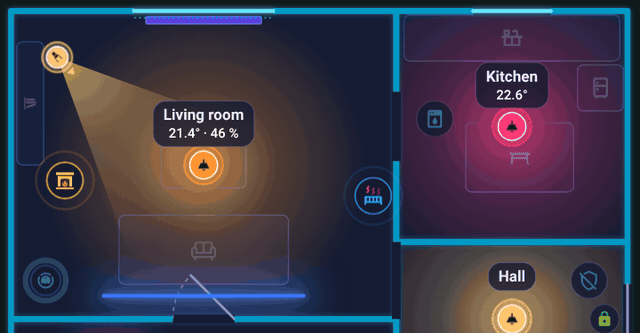
Robot opuszcza stację, jedzie przejściem do kuchni i wraca do stacji.
- Między pomieszczeniami i z powrotem do stacji jeździ przez drzwi i przejścia (wyszukiwanie ścieżki po otworach innych niż okna; druga strona otworu to pomieszczenie 35 cm za ścianą). Gdy nie ma ścieżki, jedzie prosto.
- Gdy strona się ładuje, a robota nie ma w stacji, pojawia się od razu w swoim pomieszczeniu, zamiast wyjeżdżać ze stacji.
- Podczas jazdy robot zachowuje orientację, jaką ma w stacji.
- Parkowanie na wolnym miejscu: zatrzymany robot stoi tam, gdzie niczego nie zasłania: najdalej od znacznika, świateł i etykiet. Miejsce jest obliczane po narysowaniu karty.
- Objazd całego piętra: gdy sprząta, a pomieszczenie jest nieznane (brak czujnika lub parowania), objeżdża wszystkie pomieszczenia piętra: kolejno najbliższe, przez drzwi, pas po pasie, pomijając niedostępne, a potem wraca do stacji.
Podczas sprzątania
Sekcja W trakcie pracy (sprzątanie) ustawia, co stacja pokazuje, gdy robot sprząta: color_on, efekt pierścienia fx (na przykład comet) oraz, dla odliczania, progress / progress_total (zobacz Reguły).
Warstwa i kolejność
Podczas jazdy robot jest rysowany nad meblami i ścianami, a pod światłami, urządzeniami i etykietami. Gdy stoi, layer: 0 zachowuje tę samą kolejność; layer większe od 0 stawia go nad światłami i urządzeniami, dopóki stoi.
Ukrycie w panelu pomieszczenia
Robot pojawia się w panelu pomieszczenia pomieszczenia ze swoją stacją. Zaznacz nie pokazuj w panelu pomieszczenia (sheet_hide: true), aby go pominąć.
Odkurzacz jako zwykłe urządzenie
Możesz też umieścić urządzenie generic z encją vacuum.*: pracuje podczas sprzątania lub powrotu (pierścień comet), a w stacji pokazuje pierścień baterii i tekst z poziomem naładowania („ładowanie 64 %” lub „100 %”). Bateria pochodzi z rejestru urządzeń (czujnik z device_class: battery i czujnik binarny battery_charging na tym samym urządzeniu) albo z atrybutu battery_level.
Powrót do Elementy.