Saugroboter
Der Saugroboter wird als kleiner Roboter gezeichnet, der in seiner Station wohnt und beim Saugen durch den Raum fährt, den er meldet.
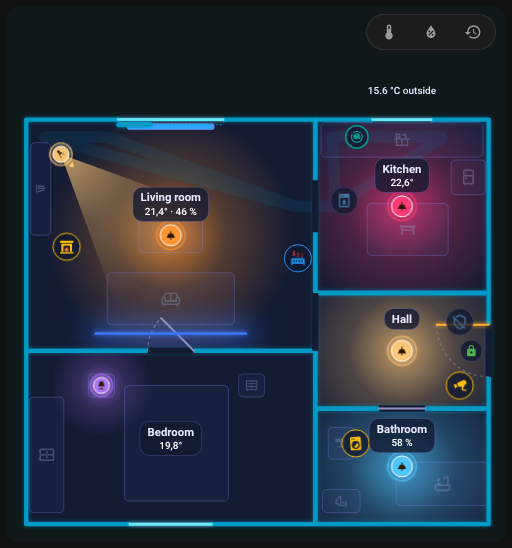
Das Element Station
Füge einen Saugroboter hinzu (Möbeltyp robot_vacuum) und platziere ihn dort, wo die Station steht. Sein Formular enthält:
| Feld | Schlüssel | Bedeutung |
|---|---|---|
| Entität | entity |
Die vacuum-Entität |
| Raumsensor | room_sensor |
Ein Sensor, dessen Zustand der Name des Raums ist, in dem sich der Staubsauger befindet (bei Roborock sensor.*_current_room) |
| Raumzuordnung | room_map |
{ "<Raumname im Staubsauger>": "<Raum-ID im Plan>" } |
| Akku | battery |
Akkusensor; leer = der battery-Sensor des Staubsaugergeräts |
| Abschnitt Wenn aktiv (saugt) | color_on, fx, progress, progress_total |
Aussehen beim Saugen |
| Reihenfolge bei Überlappung | layer |
Siehe unten |
Die Station nimmt auch Regeln (eine Regel-color ersetzt die Designfarbe, auch in der Station) und eine Tippaktion; das Standardtippen öffnet die Details.
Raumsensor und room_map
Die Karte muss wissen, welchen Raum des Plans der Staubsauger meldet. Die Tabelle Raumzuordnung im Formular der Station listet die Namen aus den options des Raumsensors, die Schlüssel, die schon in room_map stehen, den aktuellen Zustand und Namen, die du von Hand hinzufügst. Wähle für jeden Namen:
- automatisch: derselbe Name oder dieselbe ID wie ein Raum im Plan, ohne Beachtung von Groß- und Kleinschreibung und Akzenten,
- einen bestimmten Raum,
- nicht zuordnen (
__none): Der Roboter fährt nicht in diesen Raum.
Die Prüfung (siehe Verlauf und Prüfung) meldet Namen aus den Optionen des Sensors, die nicht zugeordnet sind.
furniture:
  - id: dock
    type: robot_vacuum
    entity: vacuum.robot
    room_sensor: sensor.robot_current_room
    room_map:
      Wohnzimmer: living_room
      Küche: kitchen
      Flur: __none
    x: 0.4
    z: 3.1
Ein älterer Plan mit einem vacuum-Schlüssel auf oberster Ebene (entity, room_sensor) funktioniert weiterhin; der Editor wandelt ihn beim nächsten Speichern in eine Station um.
Wie er fährt
| Zustand | Was du siehst |
|---|---|
cleaning |
Der Roboter fährt in Bahnen durch den Raum aus dem Raumsensor und hinterlässt eine Spur |
returning |
Er fährt zur Station; die Spur wird gelöscht |
docked, charging |
Er sitzt in der Station. Ein Ring um ihn zeigt den Akku (bei 100 % voll), er atmet nur, wenn der Akkustand unbekannt ist. Der Roboter hat die Designfarbe des Staubsaugerzustands |
idle, paused, error |
Er steht in seinem Raum auf einer freien Stelle und blinkt (der Badge-Rand hat die Zustandsfarbe, Fehler sind rot) |
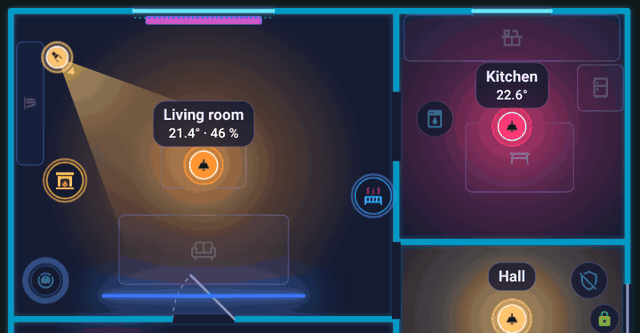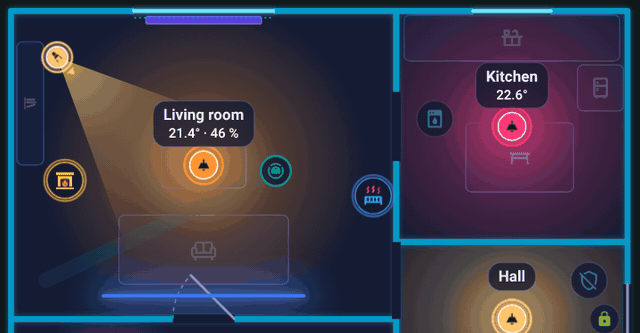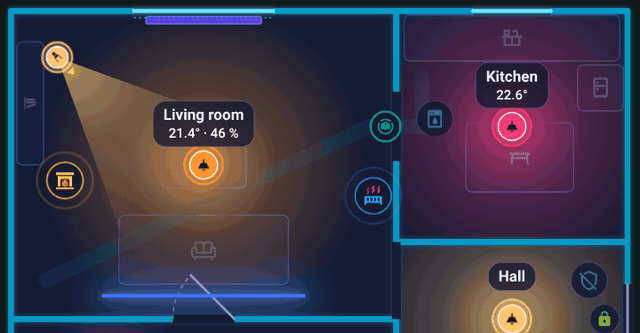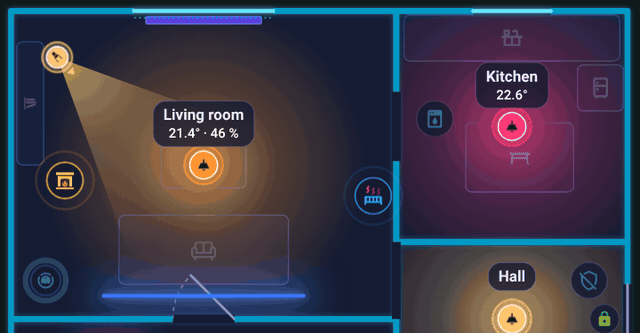
Der Roboter verlässt die Station, fährt durch den Durchgang in die Küche und kehrt zur Station zurück.
- Zwischen Räumen und zurück zur Station fährt er durch Türen und Durchgänge (eine Wegsuche über andere Öffnungen als Fenster; die andere Seite einer Öffnung ist der Raum 35 cm hinter der Wand). Gibt es keinen Weg, fährt er geradeaus.
- Wenn die Seite lädt und der Roboter nicht in der Station ist, erscheint er direkt in seinem Raum, statt aus der Station auszufahren.
- Der Roboter behält beim Fahren die Ausrichtung, die er in der Station hat.
- Parken an einer freien Stelle: Ein angehaltener Roboter steht dort, wo er nichts verdeckt: am weitesten vom Badge, von Lichtern und Beschriftungen entfernt. Die Stelle wird berechnet, nachdem die Karte gezeichnet ist.
- Rundfahrt über die ganze Etage: Wenn er saugt und der Raum unbekannt ist (kein Sensor oder keine Zuordnung), fährt er alle Räume der Etage ab: jeweils den nächsten, durch Türen, Bahn für Bahn, unerreichbare Räume werden übersprungen, dann zurück zur Station.
Beim Saugen
Der Abschnitt Wenn aktiv (saugt) legt fest, was die Station zeigt, während der Roboter saugt: color_on, eine Ringanimation fx (zum Beispiel comet) und für einen Countdown progress / progress_total (siehe Regeln).
Reihenfolge und Stapelung
Beim Fahren wird der Roboter über Möbeln und Wänden und unter Lichtern, Geräten und Beschriftungen gezeichnet. Steht er still, behält layer: 0 dieselbe Reihenfolge; eine layer über 0 legt ihn im Stand über Lichter und Geräte.
Im Raum-Panel ausblenden
Der Roboter erscheint im Raum-Panel des Raums mit seiner Station. Setze das Häkchen bei nicht im Raumpanel anzeigen (sheet_hide: true), um ihn wegzulassen.
Ein Staubsauger als gewöhnliches Gerät
Du kannst auch ein generic-Gerät mit einer vacuum.*-Entität platzieren: Es läuft beim Saugen oder bei der Rückkehr (Ring comet) und zeigt in der Station den Akkuring und den Text mit dem Ladestand („lädt 64 %“ oder „100 %“). Der Akku stammt aus der Geräteregistrierung (ein Sensor mit device_class: battery und der Binärsensor battery_charging am selben Gerät) oder aus dem Attribut battery_level.
Zurück zu Elemente.